-
Регуляторы и измерители
- Датчики
Датчики-
 Датчики силы тока
-
 Датчики температуры
-
 Общепромышленные датчики давления
-
 Датчики давления мембранные
-
 Датчики влажности воздуха, гигростаты
-
 Датчики и сигнализаторы уровня
-
 Линейные потенциометры
-
 Индуктивные бесконтактные датчики
-
 Емкостные бесконтактные датчики
-
 Оптические бесконтактные датчики
-
 Датчики метки / цвета
-
 Индуктивные датчики скорости
-
 Ультразвуковые датчики расстояния
-
 Специализированные ультразвуковые датчики
-
 Угловые энкодеры
-
 Линейные энкодеры
- Приводная техника и аксессуары
- ПЛК, HMI и ввод-вывод
- Клапаны
- Пневматика, фитинги, вакуум
Пневматика, фитинги, вакуум-
 Пневмоцилиндры
-
 Аксессуары для цилиндров
-
 Пневмораспределители
-
 Пневмоострова
-
 Ручные и механические распределители
-
 Подготовка сжатого воздуха
-
 Фитинги соединители, переходники
-
 Фитинги регуляторы, глушители, клапаны
-
 Фитинги из нержавеющей стали
-
 Фитинги для тормозных пневмосистем
-
 Фитинги специализированные
-
 Пневмотрубки
-
 Вакуумные присоски
-
 Вакуумные насосы, генераторы
- Шкафы и системы управления
- Электротехника
Электротехника-
 Автоматические выключатели модульные
-
 Дифференциальные автоматы (АВДТ)
-
 Устройства защитного отключения (УЗО)
-
 Автоматические выключатели в литом корпусе
-
 Защита двигателя
-
 Контакторы, тепловые реле
-
 Реле промежуточные, колодки
-
 Реле твердотельные, радиаторы
-
 Реле времени, таймеры
-
 Реле контроля фаз
-
 Реле шаговые
-
 Блоки питания
-
 Светосигнальная арматура
-
 Кнопки нажимные
-
 Переключатели, джойстики
-
 Кулачковые переключатели
-
 Концевые выключатели
-
 Тумблеры, потенциометры
-
 Клеммники, наконечники, маркировка
-
 Промышленные разъёмы
-
 Перфолотки, сальники, DIN-рейки, хомуты, розетки
-
 Климатика шкафов
-
 Пластиковые шкафы и корпуса
-
 Навесные шкафы и корпуса из стали
-
 Напольные шкафы и корпуса из стали
-
 Компактные корпуса из стали
-
 Монтажные аксессуары для корпусов
Поиск по каталогу
PRI 50H8 HLD 500 Z V3 2M5R SL-TS Инкрементальный оптический энкодер, сквозной полый вал
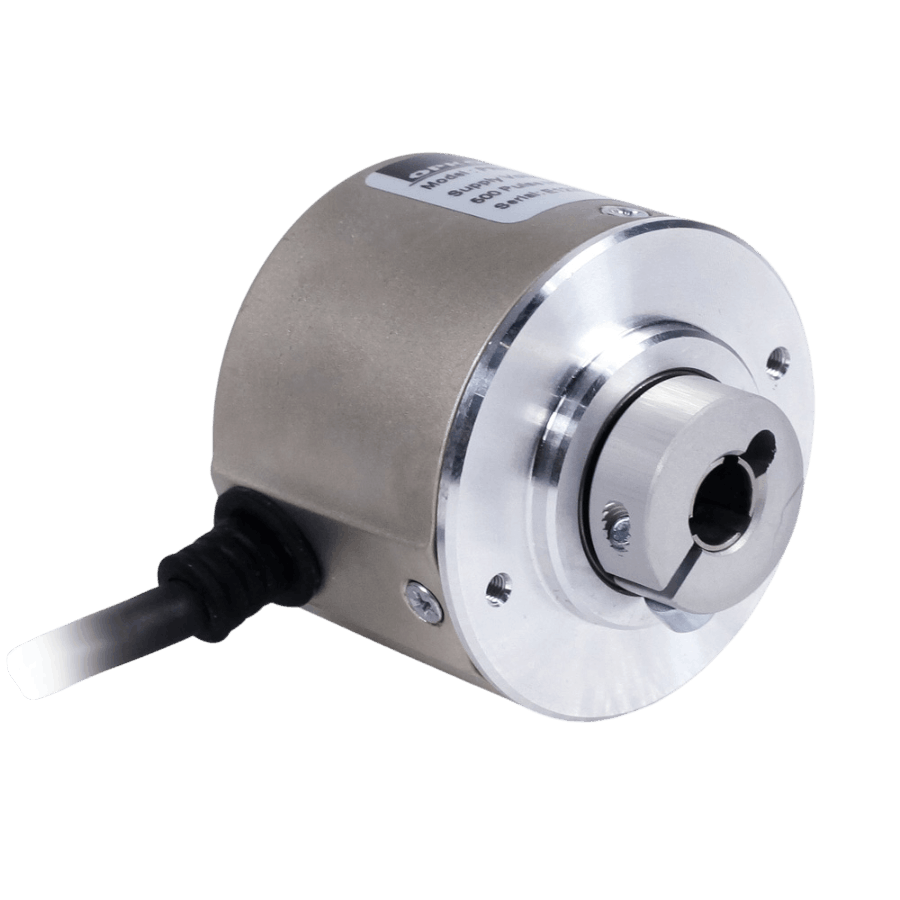
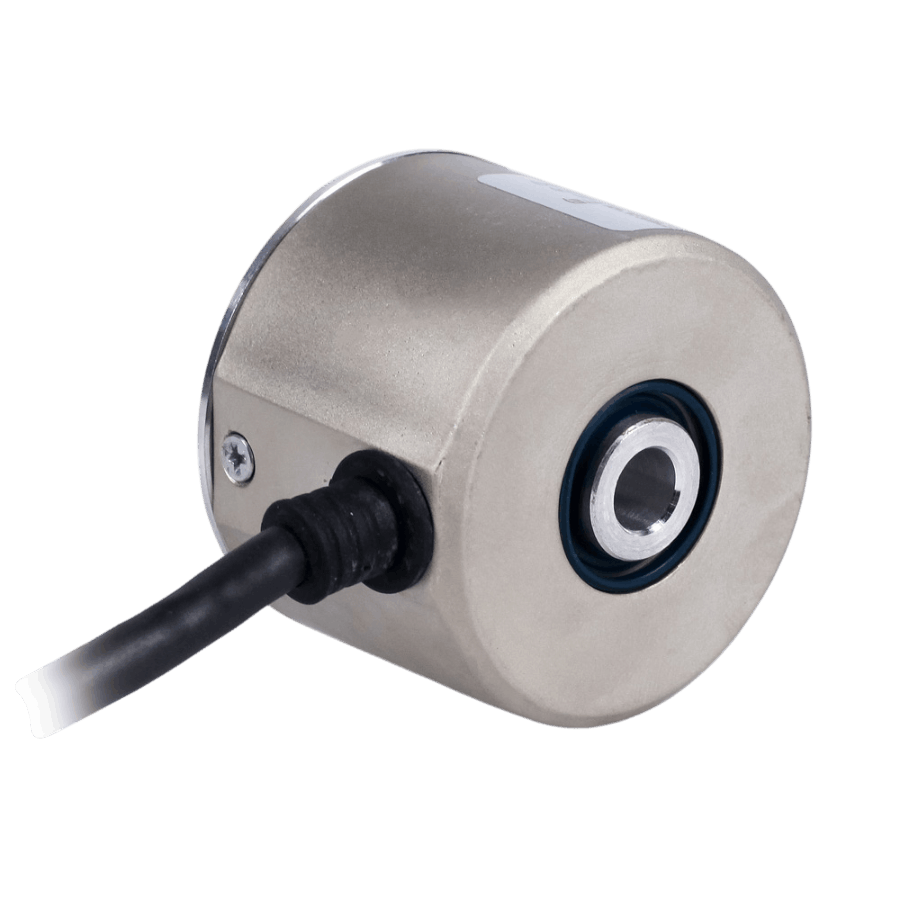
Оборудование: Оптические энкодеры, наиболее универсальные Типоразмер корпуса: 50 мм Тип вала, мм: Полый вал 8 мм Разрешение, имп/об: 500 Напряжение питания: =5...24В Тип выходного сигнала: HTL 5...24V (Инкрементальный), Push-Pull (Инкрементальный) 11 629 ₽В наличии: много-шт+Описание инкрементальных оптических энкодеров серии PRI
Инкрементальные энкодеры
Назначение: преобразование угла поворота или угловой скорости в импульсы.
При одном обороте вала энкодер выдаёт фиксированное количество импульсов - разрешение (импульсов на оборот), характеризующее точность энкодера.
Импульсы могут быть преобразованы в физическую величину: расстояние (количество оборотов, угол поворота) или скорость (частота вращения). Для этого применяются вторичные устройства: счётчики импульсов, тахометры, ПЛК.
Энкодер с полым валом OPKON PRI 50(80)H
- Определяет скорость и угол поворота вращающихся объектов.
- Вал выполнен в виде разрезной муфты - установка непосредственно на вал оборудования.
- Крепление корпуса: монтажная скоба (входит в комплект).
- Компактный монтаж, например, на корпусе асинхронного двигателя или редуктора.
Совместно с оптическими энкодерами с полым валом широко используются энкодеры других серий:
- Муфты соединительные
Предназначены для соединения вала энкодера с механизмом, позволяют компенсировать несоосность. - Энкодеры OPKON PRI с цельным валом
Предназначены для установки на вал механизма, занимают минимум пространства. - Серия магнитных энкодеров MRI
Для оборудования, которое подвержено воздействию вибраций и механическим нагрузкам. - Серия OPKON MRV с аналоговым выходом
Для задач, в которых нужно непрерывно контролировать положение объекта.
Особенности инкрементальных оптических энкодеров OPKON PRI
- Разрешение: 100, 200, 360, 500, 600, 720, 1000, 1024, 1800, 2000, 2048, 2500, 4000, 4096, 5000 имп/об.
- Типы выходов: Push-Pull, TTL, HTL.
- Рабочая температура: -20…+80 °C.
- Диаметр корпуса: стандартный - 50 мм; модификации - 40, 58 или 80 мм.
- Сквозной полый вал: 6, 8, 10, 12, 14, 15, 16, 18, 20, 22, 24 или 25 мм.
- Универсальное питание: =5…24 В.
- Монтаж: установка на вал, крепление корпуса скобой.
Принцип действия инкрементальных оптических энкодеров OPKON PRI H
Инкрементальный энкодер - это устройство, преобразующее угловое перемещение вала в нормированный дискретный сигнал. Конструктивно энкодер состоит из измерительного преобразователя, защищенного корпусом и вала, передающего вращательное движение. Для защиты от внешних воздействий измерительной части предусмотрены уплотнения корпуса и вала, обеспечивающие защиту от внешних воздействий IP54. Со стороны вала расположен фланец с резьбовыми отверстиями (М3) для крепления скобы.
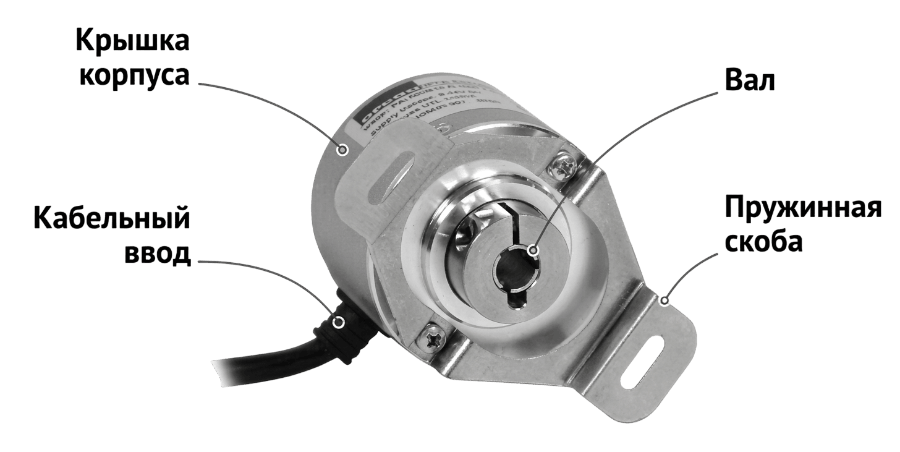 Внешний вид инкрементального энкодера OPKON PRI H
Внутри корпуса располагается фотоприемник (датчик) и взаимодействующий с ним специальный кодирующий диск. В качестве кодирующего диска используется лимб с нанесенными оптическими метками. Во время работы кодирующий диск приводится в движение валом и прерывает световой сигнал.
Таким образом, принцип действия энкодеров OPKON PRI основан на фотоэлектрическом эффекте: при попадании светового потока на фотоприемник, формируется сигнал, соответствующий логической единице, а при его отсутствии - логическому нулю.
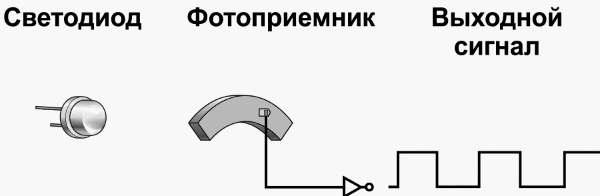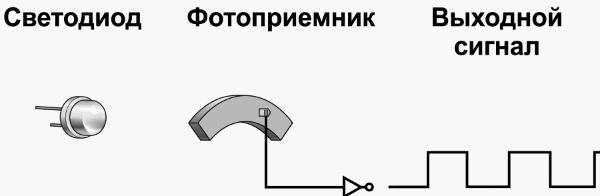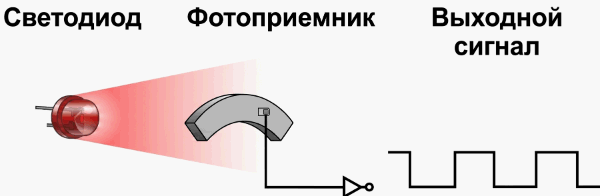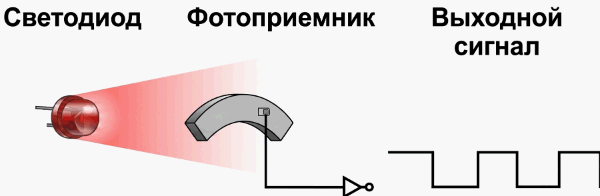
Прерывание светового потока осуществляется вращающимся кодирующим диском. Количество прерываний строго постоянно и соответствует количеству меток на кодирующем диске. В характеристиках энкодеров эта величина обозначается как разрешение - количество импульсов, поступающих за один оборот (имп/об, PPR, pulse per revolution). С помощью него можно определить дискретность энкодера - перемещение, соответствующее одному импульсу энкодера.
Например, если использовать энкодеры с разрешением 100, 360 и 5000 имп/об, то один импульс будет соответствовать перемещению на 3.6°, 1°, 0.072° соответственно.
Зная разрешение энкодера и считая количество импульсов (контроллером или счетчиком) можно определить:
- Угол поворота (φ).
Подсчет количества импульсов (n), поступивших от энкодера, позволяет определить угол поворота (φ), совершенный валом. - Угловую скорость (ω).
Для определения скорости вращения (об/мин) необходимо подсчитывать количество импульсов, поступающих за единицу времени (например, за 1 секунду).
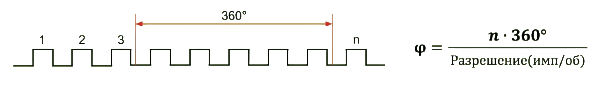
Пример: если энкодер выдал 1250 импульсов, а сам он имеет разрешение 5000 имп/об, то это означает, что вал совершил поворот на 90° (1250 * 360 / 5000 = 90).
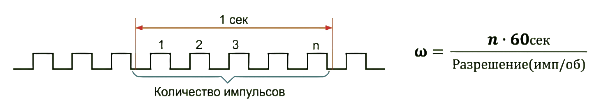
Пример: если за 1 секунду поступило 1250 импульсов и энкодер также имеет разрешение 5000 имп/об, то скорость вращения вала - 15 оборотов в минуту (1250 * 60 / 5000 = 15).Представленные примеры справедливы для механизмов одностороннего действия. Измерение вращения в двух направлениях невозможно, так как один импульсный сигнал не может дать информацию о том, в какой момент произошла смена направления. Для решения этой проблемы в энкодерах используется два фотоприемника со специальным фильтром (маской), формирующих два сигнала (сигнал А и сигнал В). Данная конструкция позволяет энкодеру выдавать два импульсных сигнала, сдвинутых друг относительно друга на ¼ периода (90°).
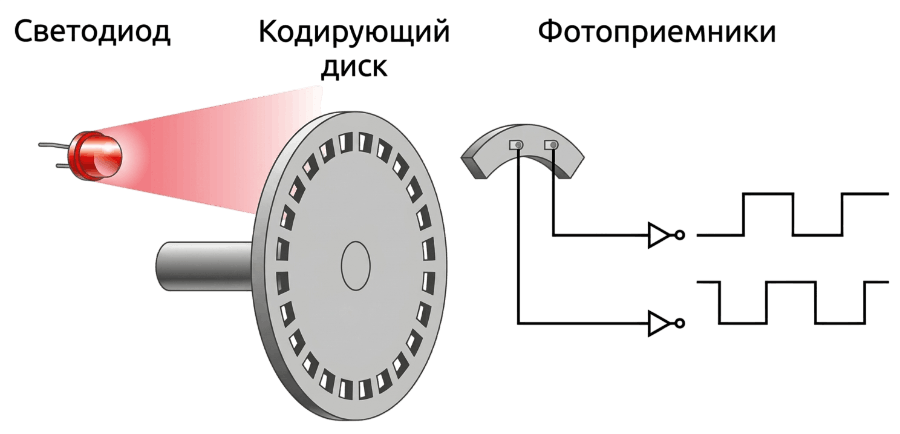
Смещение сигналов обеспечивает возможность определения направления в пределах одного импульса. При вращении в прямом направлении сигнал А всегда будет опережать сигнал В, а при вращении в обратном - наоборот, первым будет сигнал В.
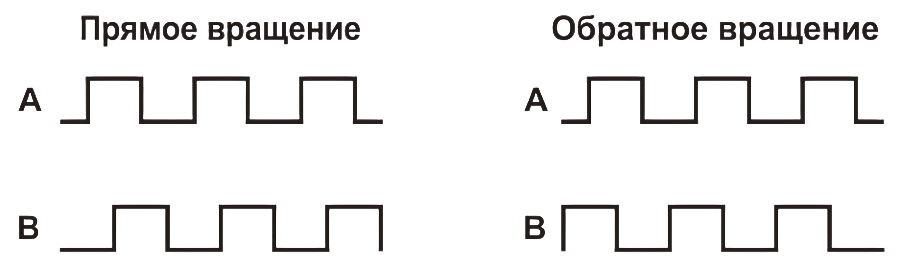 Последовательность импульсов при прямом и обратном вращении
Помимо сигналов А и В в энкодерах дополнительно используется сигнал Z. Он выдает единичный импульс, при прохождении кодирующим диском полного оборота (360°). Сигнал Z позволяет подсчитывать количество оборотов. Таким образом, каждый энкодер оборудован тремя каналами (ABZ) для передачи сигнала.
Разрешение энкодера
Разрешение - это основной параметр энкодера, характеризующий его точность. На первый взгляд может показаться, что лучшим выбором является энкодер с максимальным разрешением. Но они имеют более высокую стоимость и к тому же могут быть не совместимы (по частоте сигнала) с вторичным прибором. Частота сигнала (вторичного прибора) накладывает ограничение на максимальное разрешение и максимальную скорость вращения энкодера.
Например: для ПЛК с максимальной частотой на входе 10 кГц, нужно выбрать энкодер, обеспечивающий дискретность в 1° при максимальной скорости вращения 3000 об/мин.
- Если выбрать энкодер в соответствии с требуемой точностью, то необходима модель 360 имп/об. Но максимальная скорость не должна превышать 1667 об/мин.
- Если выбирать энкодер, соответствующий по скорости вращения, то это модель 200 имп/об. Но при таком разрешении обеспечивается точность 1.8°.
200 имп/об - это номинальное разрешение энкодера, но при использовании специальных алгоритмов счета его можно увеличить в 2 и в 4 раза. Для этого при счете учитываются сигнал не только канала А, но и канала В. При счете по двум каналам, для каждого импульса можно выделить четыре промежуточных состояния:
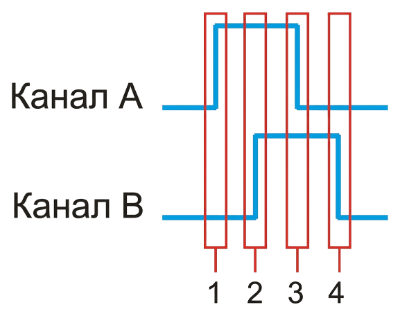
- Сигнал А = лог. «1», Сигнал В = лог. «0»
- Сигнал А = лог. «1», Сигнал В = лог. «1»
- Сигнал А = лог. «0», Сигнал В = лог. «1»
- Сигнал А = лог. «0», Сигнал В = лог. «0»
Существует три основных режима счета.
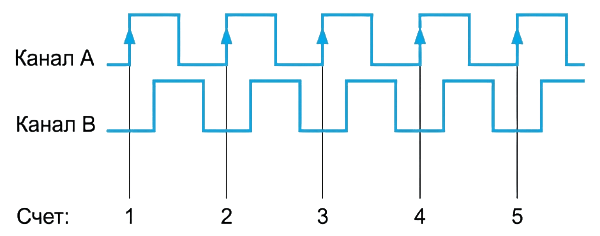
1. X1
Счет импульсов производится только по переднему фронту одного сигнала. Количество импульсов, выдаваемых на один оборот соответствует номинальному разрешению энкодера.
Пример: с помощью энкодеров с разрешением 100, 200 и 1000 имп/об возможно отслеживание перемещения с точностью 3.6°, 1.8°, 0.36° соответственно.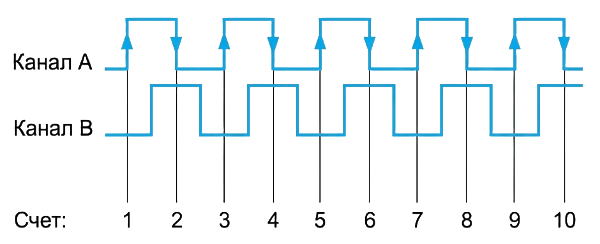
2. X2
При счете импульсов учитываются и передний и задний фронты. Таким образом стандартный шаг разбивается пополам, а разрешение увеличивается вдвое.
Пример: с помощью энкодеров с разрешением 100, 200 и 1000 имп/об возможно отслеживание перемещения с точностью 1.8°, 0.9°, 0.18° соответственно.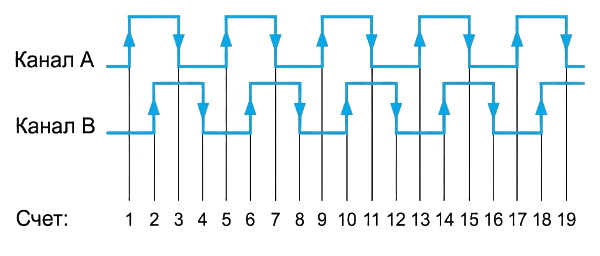
3. X4
Для достижения максимальной разрешающей способности счет осуществляется по переднему и заднему фронтам обоих сигналов. Используя такой метод счета разрешение увеличивается в 4 раза.
Пример: с помощью энкодеров с разрешением 100, 200 и 1000 имп/об возможно отслеживание перемещения с точностью 0.9°, 0.45°, 0.09° соответственно.Типы выходных сигналов
Для передачи сигнала энкодеры могут быть оборудованы тремя типами выходов:
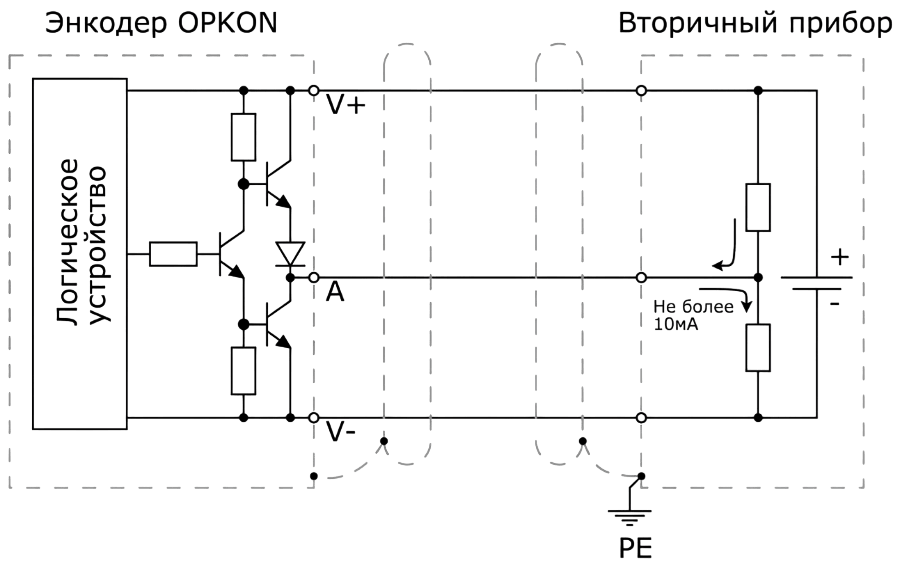
1. Транзисторный выход Push-Pull
Для передачи сигнала используется три канала A, B и Z. Каждый из них может быть включен по схеме NPN и PNP.
Уровень сигнала (лог. «1» или «0» ) определяется относительно питающего напряжения. На рисунке справа представлена условная схема подключения.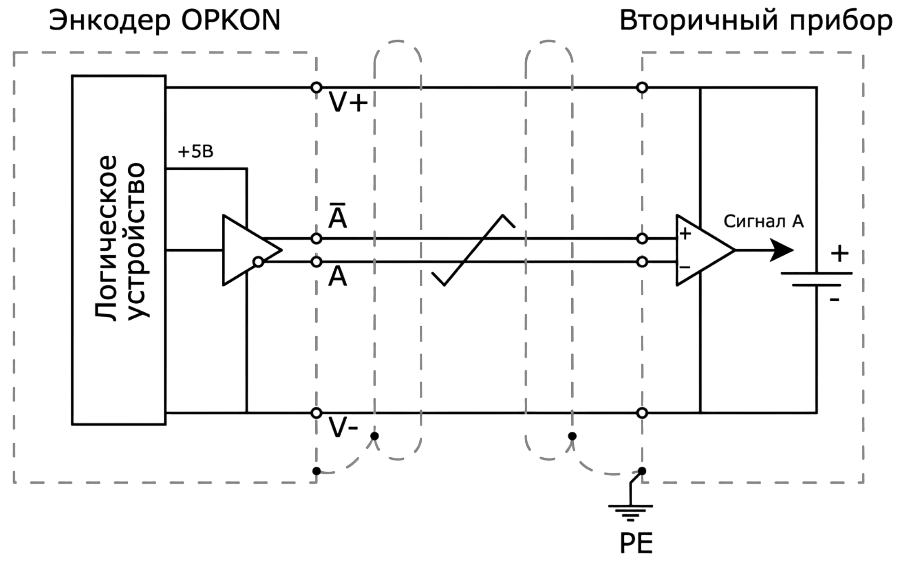
2. Дифференциальный выход LineDriver TTL
Для передачи сигнала используется три пары сигналов AA, BB, ZZ.
Каждая пара передает дифференциальный сигнал. Уровень сигнала - 5 В. Дифференциальная передача необходима при наличии внешних источников ЭМ-помех или при большой длине сигнального кабеля.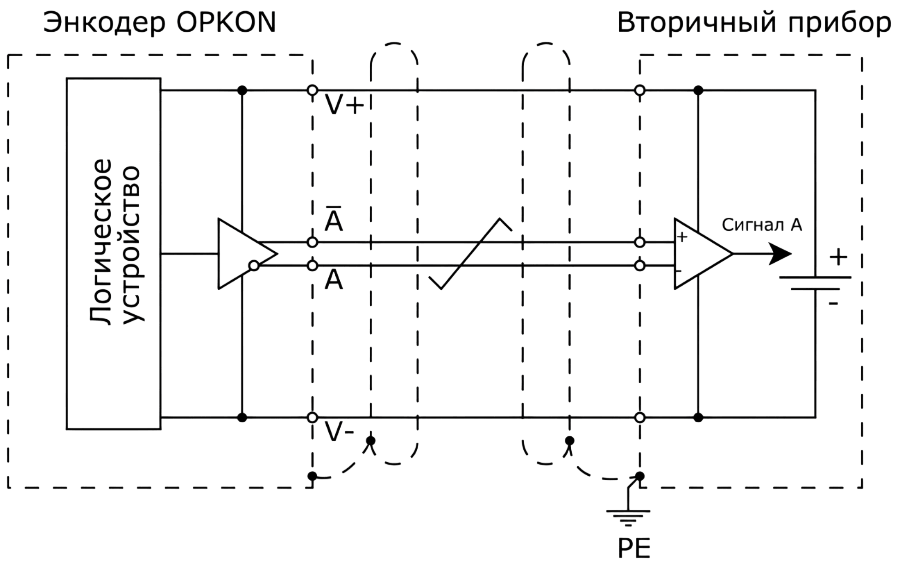
3. Дифференциальный выход LineDriver HTL
Данный тип выхода аналогичен модификации LineDriver TTL. Но у модификации HTL уровень сигнала не фиксированный (5 В), а может изменяться в диапазоне от 5 до 24 В. Уровень сигнала соответствует питающему напряжению (см. рисунок справа).
Таким образом, энкодер модификации HTL может выдавать сигнал, соответствующий TTL-логике, для этого достаточно лишь использовать блок питания 5 В. К тому же модификация LineDriver HTL может использоваться, и как обычный энкодер с Push-Pull-выходом.
Благодаря этому модификация LineDriver HTL (HLD) является полностью взаимозаменяемой с LineDriver TTL и Push-Pull.Универсальные выходы LineDriver
Каждый из выходных сигналов (A, А, B, B, Z, Z) энкодеров OPKON PRI (модификации HTL) является универсальным (реализован по схеме Push-Pull) работает с NPN, и PNP-входами. Это дает возможность использовать энкодеры с выходом LineDriver для передачи сигнала по стандартной дифференциальной схеме и по однопроводной схеме (без инвертированных сигналов).
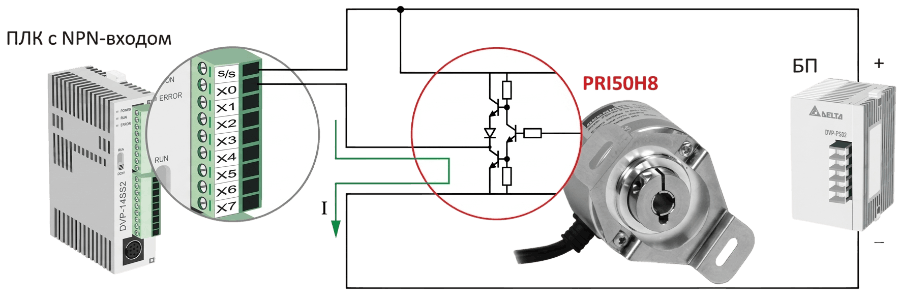 Подключение энкодера PRI 50H8 HLD 1000 Z V3 2M5R SL-TS к контроллеру с NPN-входами
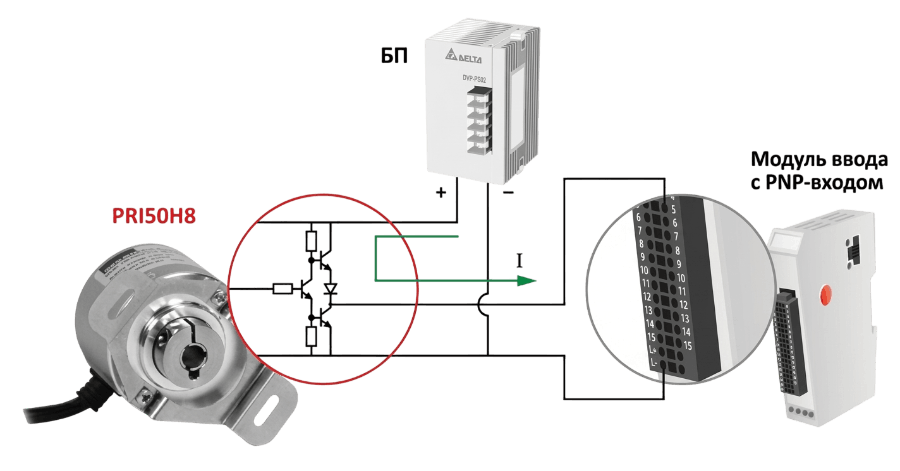 Подключение энкодера PRI 50H8 HLD 1024 Z V3 2M5R SL-TS к оборудованию с PNP-входами
Помехозащищенность дифференциального выходного сигнала
При использовании энкодеров со стандартным выходом (ABZ) возможно возникновение ложных срабатываний. Это может происходить из-за большой длины сигнального кабеля, стороннего оборудования (излучение ЭМ-помех) или при несоблюдение правил монтажа. Для работы в таких условиях рекомендуется использовать энкодеры с дифференциальным выходом (A, A,B, B, Z, Z).
Помехозащищенность дифференциального сигнала выше, т.к. вторичное устройство (счетчик) отслеживает разницу между двумя сигналами (A и A), а не между одиночным сигналом и уровнем питающего напряжения (А и Vобщ.). Таким образом, помехи одинаково влияющие на два проводника (A и A) при дальнейшей обработке сигнала (дифференциальным усилителем вторичного устройства) фильтруются и не вносят ошибок в измерения.
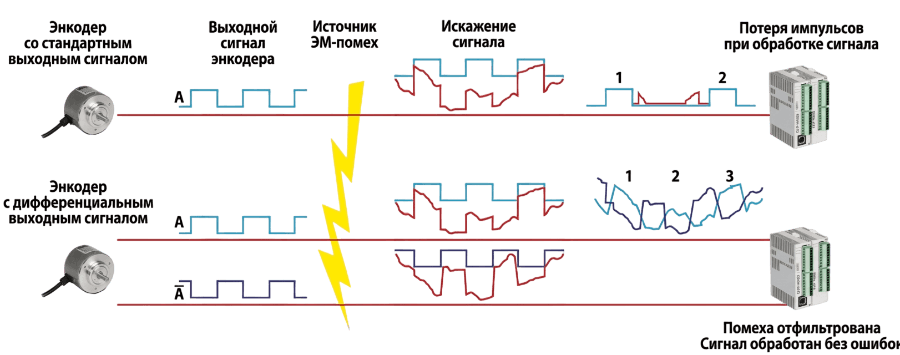 Отличия работы энкодеров со стандартным и дифференциальным выходными сигналами
Технические характеристики инкрементальных оптических энкодеров OPKON серии PRI (полый вал)
Модификация PRI 40 PRI 50 PRI 58 PRI 80 Диаметр корпуса 40 мм 50 мм 58 мм 80 мм Тип вала полый сквозной полый Разрешение 100, 200, 360, 500, 600, 1000, 1024 имп/об 100, 200, 360, 500, 600, 720, 1000, 1024, 1800, 2000, 2048, 2500, 3600, 4000, 4096, 5000 имп/об 1024 имп/об Выходной сигнал Push-Pull, TTL, HTL Напряжение питания =5 В, =5…24 В Максимальная скорость вращения 3500 об/мин Степень защиты IP54 Максимальная радиальная нагрузка на вал 80 Н 100 Н 60 Н 60 Н Максимальная осевая нагрузка на вал 40 Н 60 Н 40 Н 40 Н Рабочая температура -20…+80 °C Температура хранения -30…+90 °C Материал корпуса алюминий, сталь Материал вала нержавеющая сталь Диаметр полого вала 4 / 6 мм 6 / 8 / 10 / 12 / 14 / 15 мм 16 / 18 / 20 / 22 / 24 / 25 мм Крепление пружинная скоба (см. габаритные размеры) Габаритные размеры инкрементальных оптических энкодеров OPKON серии PRI (полый вал)
Инкрементальный оптический энкодер OPKON PRI40 SH
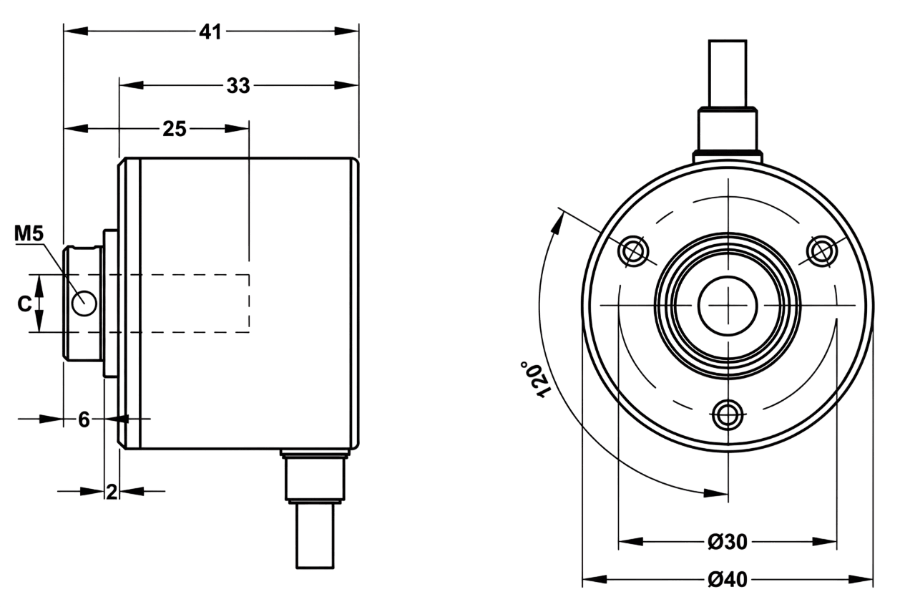 Габаритные размеры инкрементального оптического энкодера OPKON PRI40 SH, мм
C ∅ 4 мм ∅ 6 мм
Инкрементальный оптический энкодер OPKON PRI50 H
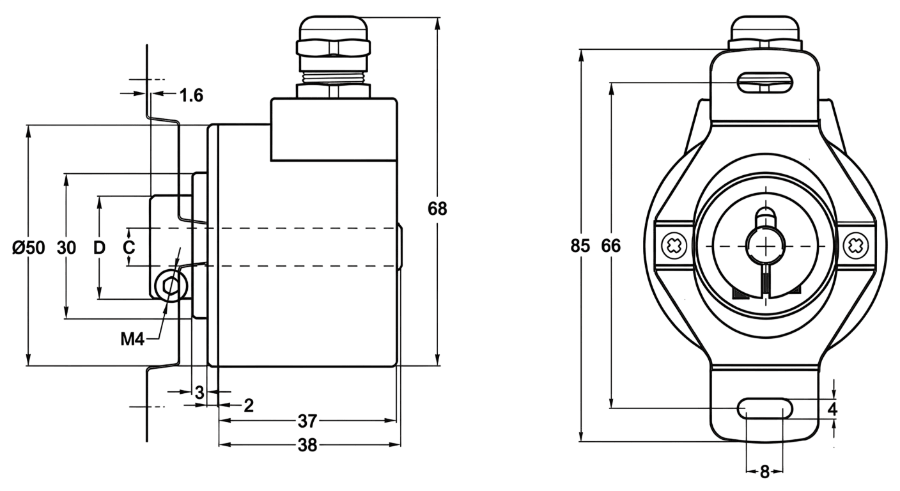 Габаритные размеры инкрементального оптического энкодера OPKON PRI50 H, мм
C D ∅ 6 мм 20 мм ∅ 8 мм 22 мм ∅ 10 мм 23,5 мм ∅ 12 мм 23,5 мм ∅ 14 мм 29,5 мм ∅ 15 мм 29,5 мм
Инкрементальный оптический энкодер OPKON PRI58 H
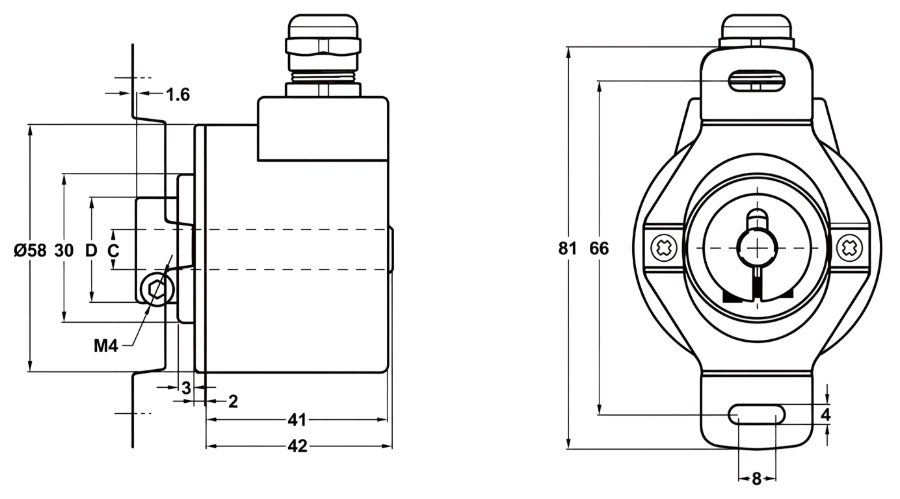 Габаритные размеры инкрементального оптического энкодера OPKON PRI58 H, мм
C D ∅ 6 мм 20 мм ∅ 8 мм 22 мм ∅ 10 мм 23,5 мм ∅ 12 мм 23,5 мм ∅ 14 мм 29,5 мм ∅ 15 мм 29,5 мм
Инкрементальный оптический энкодер OPKON PRI80 H
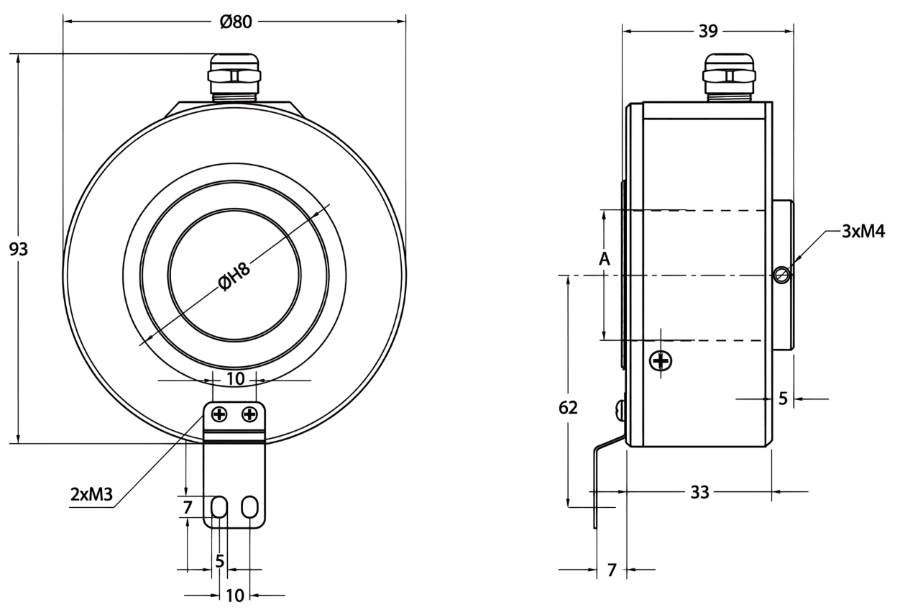 Габаритные размеры инкрементального оптического энкодера OPKON PRI80 H, мм
H ∅ 16 мм ∅ 18 мм ∅ 20 мм ∅ 22 мм ∅ 24 мм ∅ 25 мм
Схемы подключения инкрементальных оптических энкодеров OPKON PRI
Подключение энкодеров c выходным сигналом Push-Pull
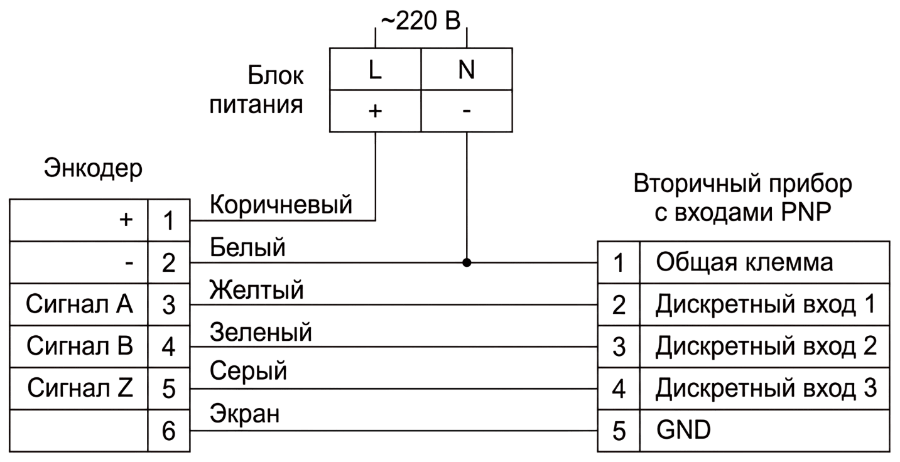 Схема подключения к вторичному прибору с входами PNP
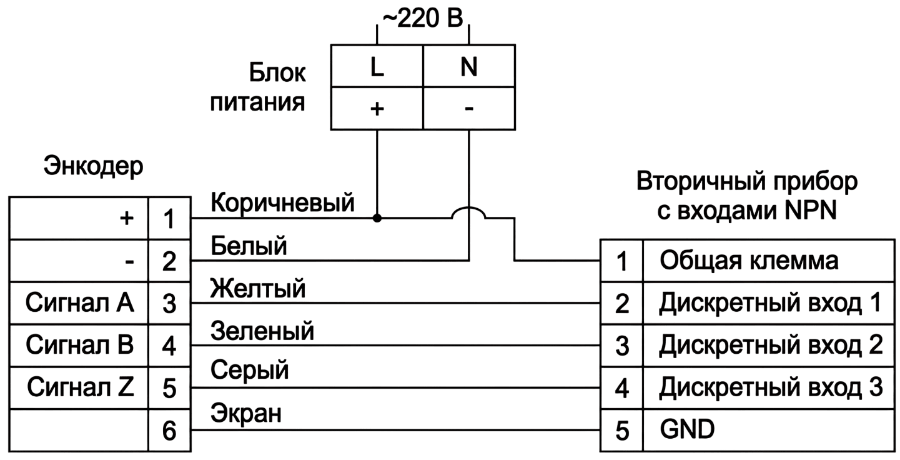 Схема подключения к вторичному прибору с входами NPN
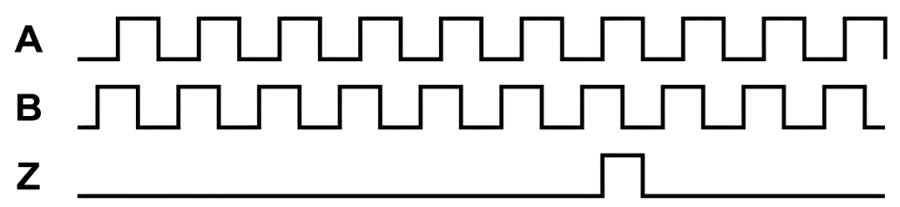 Последовательность импульсов при прямом вращении (по часовой стрелке)
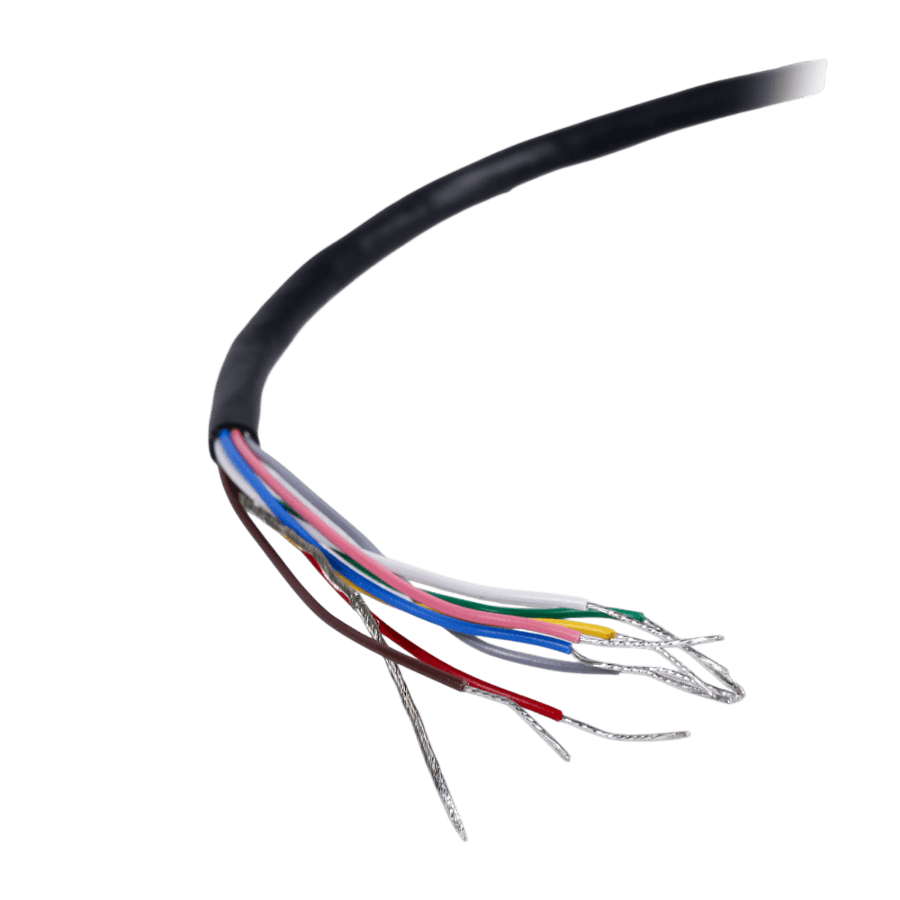
Контакт Обозначение Описание Коричневый V+ Питание, 5…24 В Белый V- Питание, 0 В Желтый A Выходной сигнал, фаза А Зеленый B Выходной сигнал, фаза B Серый Z Выходной сигнал, фаза Z Экран GND Заземление
Подключение энкодеров PRI c выходным сигналом LineDriver
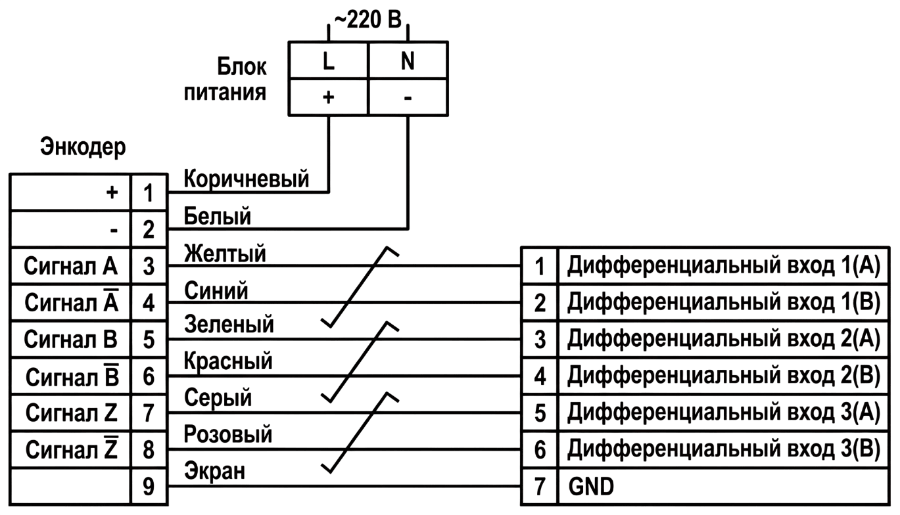 Схема подключения инкрементального энкодера к вторичному прибору с дифференциальным выходом
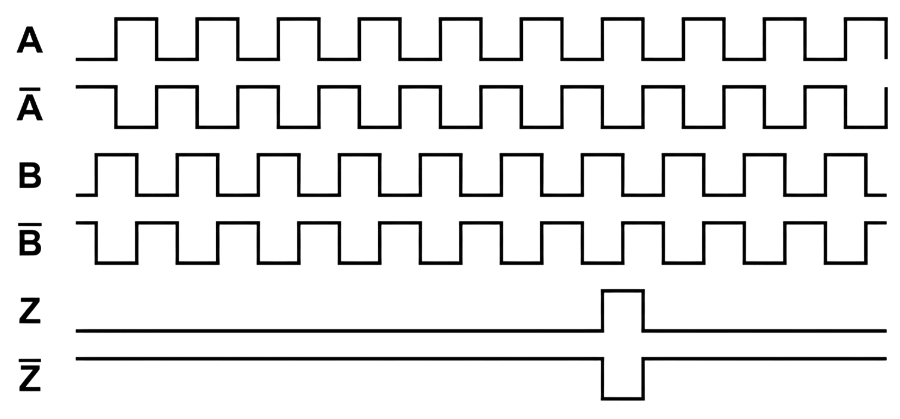 Последовательность импульсов при прямом вращении (по часовой стрелке)
Контакт Обозначение Описание Коричневый V+ Питание, 5…24 В Белый V- Питание, 0 В Желтый A Выходной сигнал, фаза А Синий A Выходной сигнал, фаза A Зеленый B Выходной сигнал, фаза B Красный B Выходной сигнал, фаза B Серый Z Выходной сигнал, фаза Z Розовый Z Выходной сигнал, фаза Z Экран GND Заземление
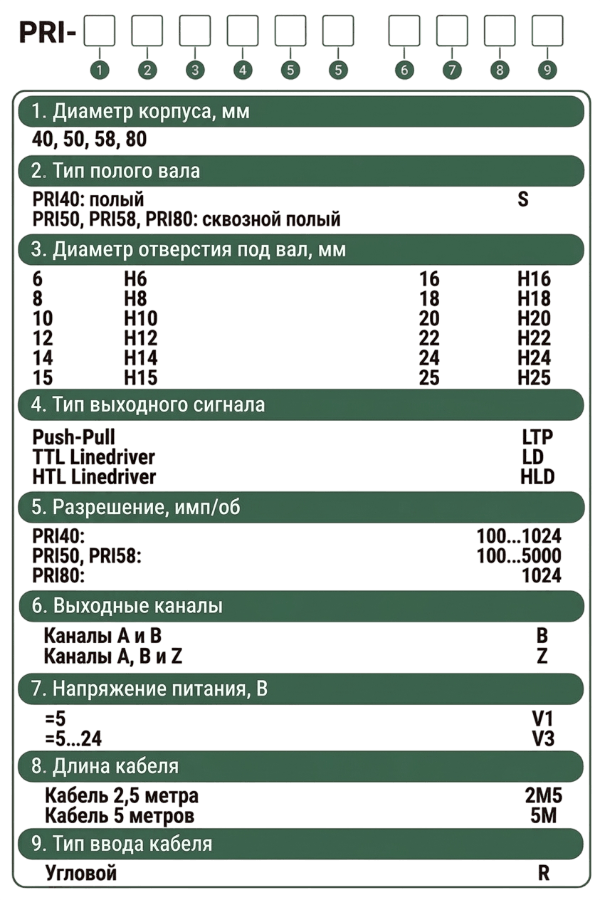
Информация для заказа инкрементальных оптических энкодеров OPKON серии PRI (полый вал)
Документация и ПО
Наименование Тип документа Паспорт OPKON Паспорт Энкодеры и датчики перемещения OPKON Каталог Отказное письмо (OPKON PRI, MRI) Письмо ИИ-консультант по оборудованию КИПиА
- Датчики


